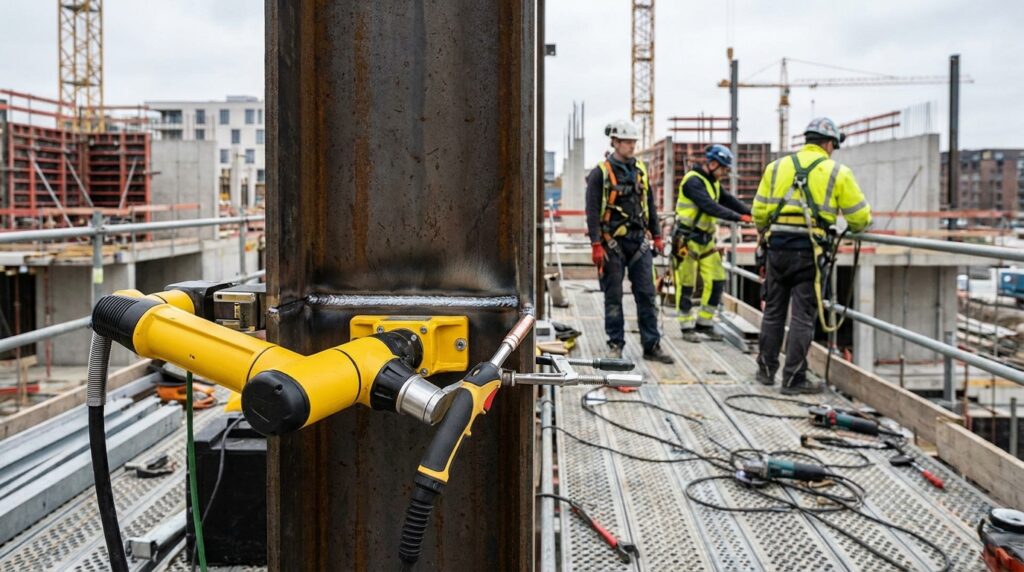
Et si le robot de soudage suivait la charpente métallique au lieu d’attendre les pièces en usine ? FANUC vient de présenter au Japon un système qui transpose le cobot CRX-3iA au soudage des poteaux acier sur chantier. Le bras ne pèse que 11 kg, se fixe sur une embase magnétique et repère lui-même son orientation ainsi que la position du joint.
L’intérêt n’est pas de remplacer une cellule robotisée par une autre. Il tient à une organisation plus légère : installer le robot à proximité immédiate de la soudure, lancer le cycle, puis laisser l’opérateur préparer un second poste. Cette logique peut rendre l’automatisation pertinente là où l’espace, les pièces provisoires de montage et les changements de configuration limitaient jusqu’ici son usage.
La rupture n’est pas seulement un robot plus petit : c’est une cellule de soudage qui devient mobile et se reconfigure au rythme du montage.
Pourquoi les cellules d’usine s’adaptent mal au chantier
Le soudage robotisé est mature en environnement industriel, lorsque les pièces, les trajectoires et les conditions de travail sont répétables. Une charpente en cours de montage cumule au contraire les variables : accès étroit, aplomb et position réels des éléments, présence d’attaches provisoires, vent, poussière, câbles, coactivité et déplacement permanent du front de travail.
Selon FANUC, les systèmes conventionnels nécessitent souvent des équipements périphériques, des axes externes et une zone de sécurité dédiée. Leur volume et leur temps d’installation deviennent alors incompatibles avec certaines soudures réalisées aux premiers niveaux d’une ossature, notamment autour des pièces de montage. Le travail reste manuel non parce que le cordon serait impossible à automatiser, mais parce que l’environnement ne peut pas être transformé en atelier.
Ce constat rejoint une évolution plus large déjà observée dans la robotique japonaise de chantier : les solutions les plus crédibles ne cherchent plus à automatiser tout le projet. Elles ciblent un geste répétitif, circonscrit et suffisamment stable pour être préparé puis supervisé par un professionnel.
11 kg, une base magnétique et un joint repéré automatiquement
Le système présenté s’appuie sur le CRX-3iA, un petit cobot dont la portée maximale annoncée atteint 692 mm. Sa masse de 11 kg permet de le déplacer sans engin de manutention lourd. L’opérateur fixe d’abord une embase magnétique sur le poteau, puis y installe le bras sans outil.
Le robot détecte automatiquement son angle de montage. Un capteur laser ou une fonction de palpage repère ensuite la position de la soudure et compense les variations du joint en corrigeant la trajectoire. Le dispositif identifie également les pièces provisoires propres au montage de la charpente afin de souder les zones situées entre elles.
- Mobilité : le bras peut passer d’un poteau ou d’une poutre à l’autre à mesure que l’ossature progresse.
- Réglage allégé : l’orientation n’a pas à être saisie manuellement à chaque repositionnement.
- Adaptation au réel : la trajectoire est recalée sur le joint constaté, et non seulement sur une géométrie théorique.
- Travail en parallèle : plusieurs machines peuvent être installées successivement et supervisées par un même opérateur.
Pour un poteau carré de 800 mm de côté, le fabricant indique qu’un soudage sur tout le pourtour peut être réalisé avec quatre robots disposés aux angles. Il s’agit toutefois d’une configuration de démonstration, pas d’une preuve universelle de productivité sur chantier.
Le soudeur devient préparateur et superviseur du cycle
Le scénario d’usage est plus intéressant que le seul bras robotisé. Dans l’expérience acquise par FANUC en construction navale, l’opérateur transporte et installe un robot, démarre le soudage, puis prépare une autre machine pendant que le premier cycle s’exécute. Sur une structure métallique, la même logique peut réduire le temps passé dans une posture contrainte et concentrer la compétence humaine sur la préparation, le contrôle et les écarts.
Ce modèle ne supprime donc pas le métier de soudeur. Il le déplace vers des tâches à plus forte responsabilité :
- vérifier la préparation et l’accessibilité du joint ;
- positionner l’embase et sécuriser les câbles, le gaz et l’alimentation ;
- valider le programme et les paramètres du mode opératoire ;
- surveiller plusieurs cycles sans perdre la maîtrise de la coactivité ;
- contrôler le cordon et traiter les reprises ou les géométries hors domaine.
La productivité dépendra donc moins de la vitesse nominale du robot que du temps complet entre deux soudures conformes : transport, fixation, préparation, recalage, protection de la zone, cycle, inspection et déplacement. C’est le même passage du prototype à l’usage ciblé que nous avons analysé dans notre dossier sur la physical AI appliquée au chantier.
- temps d’installation et de déplacement par joint ;
- longueur soudée conforme par heure de présence ;
- taux de reprise après contrôle ;
- nombre de robots réellement supervisables sans perte de vigilance ;
- temps d’arrêt lié aux accès, aux câbles, à la météo ou aux interfaces ;
- exposition de l’opérateur aux fumées, aux postures contraintes et au travail en hauteur.
Qualité, sécurité et qualification restent les vrais juges
Le terme « cobot » ne signifie pas que toute protection devient inutile. L’application associe un arc électrique, des fumées, des projections, des surfaces chaudes, des câbles et un bras en mouvement. L’analyse de risques doit porter sur le système complet et son environnement, y compris l’accès d’autres compagnons à la zone, la stabilité de l’embase, les risques de chute d’objet et l’évacuation en cas d’incident.
La qualité métallurgique ne découle pas non plus du simple suivi automatique du joint. Avant un déploiement en France, l’entreprise devra vérifier que le procédé, les paramètres, les consommables et le domaine d’emploi s’inscrivent dans les exigences du marché et dans les modes opératoires de soudage qualifiés applicables. Les contrôles visuels ou non destructifs, les critères d’acceptation et la traçabilité doivent rester identiques, voire devenir plus rigoureux lors de la phase d’apprentissage.
Plusieurs questions devront être testées sur un chantier réel :
- la tenue de la base sur des surfaces présentant peinture, calamine, humidité ou irrégularités ;
- la robustesse du recalage face aux tolérances cumulées de montage ;
- la protection du bain et de l’arc contre le vent ;
- la continuité des alimentations et la gestion des faisceaux en hauteur ;
- la capacité à travailler autour d’assemblages, raidisseurs et pièces provisoires variés ;
- l’intégration des données de cycle au dossier qualité.
À ce stade, les gains de productivité avancés relèvent du fabricant. Le communiqué ne fournit ni comparaison chronométrée indépendante, ni taux de défaut, ni coût complet d’utilisation sur un chantier de bâtiment. Cette réserve n’annule pas l’intérêt technique, mais elle empêche de transformer une démonstration en retour d’expérience généralisable.
Quels chantiers français pourraient réellement l’adopter ?
Le cobot portable n’est probablement pas destiné à chaque cordon. Son terrain le plus favorable combine répétitivité, accès préparé et volume suffisant : poteaux de forte section, assemblages récurrents sur plusieurs niveaux, ouvrages industriels, grandes halles, infrastructures ou structures dont la préfabrication ne peut pas absorber toutes les soudures finales.
La méthode devra être prévue dès la préparation. Les équipes études, méthodes, montage, soudage et contrôle auront intérêt à définir ensemble les zones de fixation, les séquences, les protections, les alimentations et les interfaces avec les pièces provisoires. Un robot acheté sans cette conception de processus risque de rester un démonstrateur coûteux.
Pour les charpentiers métalliques, la bonne première étape serait un pilote limité à une famille de joints, avec un soudeur expérimenté au centre du dispositif. Il permettrait de comparer trois scénarios : soudage manuel, cobot unique et supervision de plusieurs cobots. Le calcul devrait intégrer le matériel périphérique, la formation, la maintenance, les contrôles et les reprises, pas seulement le temps où l’arc est allumé.
Le système de FANUC montre surtout que la robotique de chantier change d’échelle quand elle devient transportable, reconfigurable et compatible avec la variabilité du réel. Si les essais indépendants confirment la qualité et l’économie du procédé, le soudage de charpente pourrait rejoindre les quelques tâches où l’automatisation n’est plus une vitrine, mais un véritable outil de production.
Source principale : communiqué technique de FANUC Corporation du 11 septembre 2026. Les performances opérationnelles annoncées n’ont pas encore été vérifiées de manière indépendante.