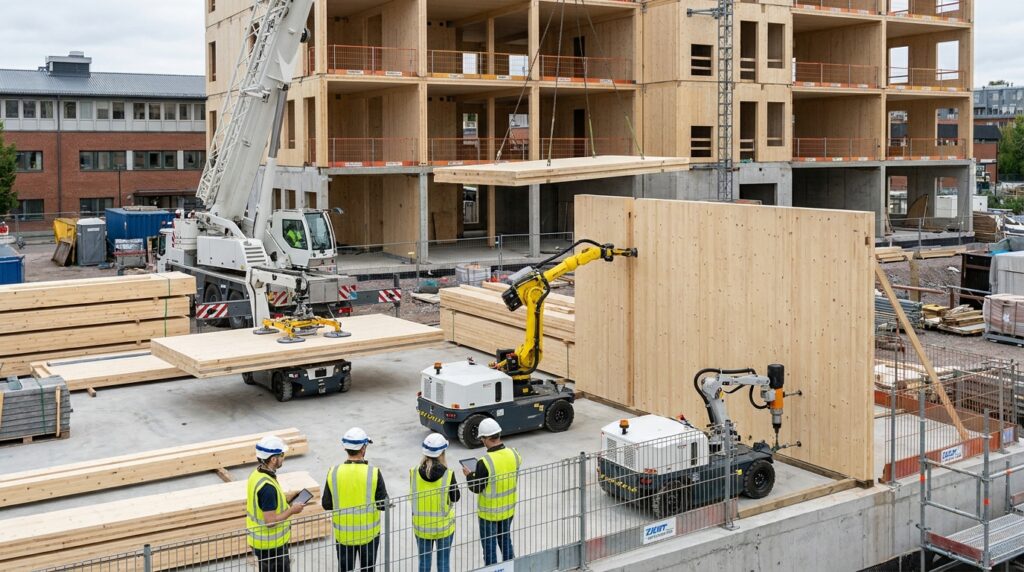
Le prochain saut de la robotique de chantier pourrait ne pas venir d’une machine plus puissante, mais de plusieurs machines capables de se répartir le travail. À Stuttgart, deux projets européens lancés en novembre 2026 vont explorer cette voie : SCALAR pour l’assemblage de modules bois et COBRAS pour des structures légères démontables. Leur intérêt ne tient pas à une démonstration futuriste de plus. Il réside dans la coordination entre engins, robots mobiles, composants et modèle numérique.
Pour les entreprises françaises, la promesse est séduisante : mécaniser des tâches répétitives ou pénibles, absorber la variabilité du chantier et rendre l’assemblage réversible plus réaliste. Mais les projets partent pour trois ans de recherche et visent des démonstrateurs, pas un déploiement commercial immédiat. Voici ce qu’ils peuvent réellement changer — et ce qu’il reste à prouver.
Du robot spécialisé à l’équipe de machines
La plupart des robots actuellement visibles dans le BTP exécutent une fonction bien délimitée : implantation, perçage, projection, manutention ou maçonnerie. Cette approche a déjà produit des cas d’usage crédibles, comme nous l’expliquions dans notre analyse sur la physical AI appliquée au chantier. Elle atteint toutefois une limite dès qu’une opération demande plusieurs échelles de mouvement et des décisions coordonnées.
Poser un grand module bois illustre bien le problème. Il faut le lever, l’amener près de sa position, corriger son orientation, aligner précisément les interfaces, puis réaliser les assemblages. Une seule machine capable de tout faire serait complexe, coûteuse et peu flexible. SCALAR choisit donc une division du travail robotique :
- des grues adaptées assurent le transport et le positionnement grossier ;
- des robots mobiles et des effecteurs réalisent l’alignement local ;
- les mêmes unités effectuent la jonction mécanique de précision par vissage ;
- un système numérique partagé synchronise les actions sous supervision humaine.
Le changement d’échelle ne consiste pas seulement à automatiser un geste. Il faut orchestrer une chaîne d’actions dont chaque étape dépend de la précédente.
SCALAR : assembler le bois du levage au vissage
Le projet SCALAR — Multi-Scalar Robotic Construction for Autonomous On-Site Assembly of Modular Timber Structures — associe l’Université de Stuttgart, l’Austrian Institute of Technology ainsi que Liebherr et Jekko. D’après la présentation technique de l’Institute for Computational Design and Construction, la plateforme doit coordonner grues autonomes, effecteurs et robots mobiles à trois échelles : macro pour le levage, méso pour l’alignement et micro pour la connexion.
Le matériau et le robot sont ici conçus ensemble. Les chercheurs développent un système bois à connexions unifiées plutôt que d’essayer d’automatiser l’assemblage de composants pensés uniquement pour l’intervention humaine. Avant le chantier, la séquence complète doit être simulée : état démonté, étapes intermédiaires, affectation des tâches et structure finale.
Le démonstrateur annoncé se situe au niveau TRL 4, c’est-à-dire une validation en environnement représentatif, et non une solution prête à acheter. Il doit porter sur une section de bâtiment bois à plusieurs niveaux et sur un scénario de rénovation de façade. Ce second cas mérite l’attention : dans l’existant, la géométrie est rarement parfaite et les écarts entre modèle et réalité peuvent rapidement annuler les gains d’une automatisation trop rigide.
COBRAS : construire, démonter et recommencer
COBRAS — Circular On-site Building with Robotic Assembly Swarms — travaille sur une autre famille constructive : les treillis spatiaux légers. Ces structures offrent de grandes portées avec peu de matière et se prêtent théoriquement au démontage. Leur multiplication de nœuds et de barres rend cependant l’assemblage très consommateur de main-d’œuvre.
Le projet prévoit des robots mobiles électriques identiques capables de se coordonner sans contrôle central unique. Cette architecture en essaim apporte deux avantages potentiels. La flotte peut être dimensionnée selon le volume à monter, et la panne d’une unité ne doit pas arrêter toute la production. Le programme associe notamment Stuttgart, l’EPFL et l’Université libre de Bruxelles.
Surtout, COBRAS lie automatisation et circularité. La structure est optimisée numériquement pour réduire la consommation de matière, mais aussi conçue pour l’assemblage et le désassemblage robotisés. Les composants pourraient ainsi être réutilisés dans une autre configuration ou sur un autre site. Cette logique prolonge le potentiel des blocs modulaires adaptés à la construction robotisée : la valeur ne se trouve plus seulement dans la cadence de pose, mais dans la capacité à récupérer proprement les éléments.
Ce que cette approche peut apporter au chantier
Les deux projets, financés à hauteur d’environ 4 millions d’euros chacun dans le cadre de l’EIC Pathfinder, répondent à des enjeux concrets. L’Université de Stuttgart indique que 93 projets ont candidaté au défi européen consacré aux collectifs robotiques autonomes en environnement de construction non structuré, et que huit ont été retenus.
À retenir pour les professionnels
- Productivité : paralléliser les opérations et réserver aux humains la supervision ou les tâches à forte variabilité.
- Flexibilité : augmenter ou réduire la flotte sans redimensionner une machine monolithique.
- Résilience : poursuivre une séquence si un robot est indisponible, sous réserve que le logiciel puisse réaffecter les tâches.
- Précision : séparer le levage grossier du réglage fin et de la fixation.
- Circularité : rendre économiquement envisageable la répétition de nombreux assemblages démontables.
La supervision humaine ne disparaît donc pas. Elle change de nature : contrôle des séquences, gestion des exceptions, sécurisation de la zone et reprise manuelle en cas d’écart. Cette évolution suppose des compétences mêlant conduite d’engins, lecture du modèle numérique, diagnostic et maintenance.
Les cinq verrous avant un chantier français
1. La perception dans un environnement sale. Poussière, boue, reflets, vibrations, contre-jours et occultations perturbent les capteurs. SCALAR identifie explicitement la robustesse de la perception comme un axe central.
2. Les tolérances réelles. Une connexion théoriquement universelle doit encore absorber les défauts géométriques, l’humidité du bois, les déformations, l’encombrement des réseaux et les écarts d’implantation. Une erreur millimétrique répétée peut bloquer toute la séquence.
3. La coactivité et la sécurité. Plusieurs machines autonomes, une charge suspendue et des compagnons dans la même zone imposent une gestion dynamique des accès. La sécurité ne peut pas reposer uniquement sur une simulation réalisée en amont.
4. La preuve réglementaire. Il faudra documenter la qualité des assemblages, la traçabilité des couples de serrage, les responsabilités et les procédures de réception. Pour le réemploi, s’ajoutent l’état résiduel des composants et leur aptitude à une nouvelle destination.
5. L’économie du système complet. Le coût pertinent n’est pas celui d’un robot isolé. Il inclut les composants adaptés, la préparation numérique, le balisage, les opérateurs, la maintenance, la logistique et le taux réel d’utilisation de la flotte. Les gains seront probablement les plus faciles à atteindre sur des opérations répétitives, préparées et suffisamment volumineuses.
Une piste sérieuse, mais pas encore un produit chantier
SCALAR et COBRAS démarrent en novembre 2026 pour trois ans. Leur apport le plus intéressant est déjà méthodologique : robot, assemblage, structure et séquence de chantier sont développés comme un même système. C’est plus exigeant que d’installer une machine au milieu d’un processus inchangé, mais aussi plus susceptible de produire un gain durable.
Pour le BTP français, le bon réflexe n’est pas d’attendre un « chantier sans humains ». Il consiste à identifier les opérations répétitives où la coordination multi-machines peut réduire manutentions, aléas et pénibilité, puis à concevoir dès l’amont des interfaces simples à poser, contrôler et démonter. Si les démonstrateurs confirment leur robustesse, l’essaim robotique pourrait devenir moins un spectacle technologique qu’un nouvel outil d’industrialisation — notamment pour le bois modulaire et la construction réversible.