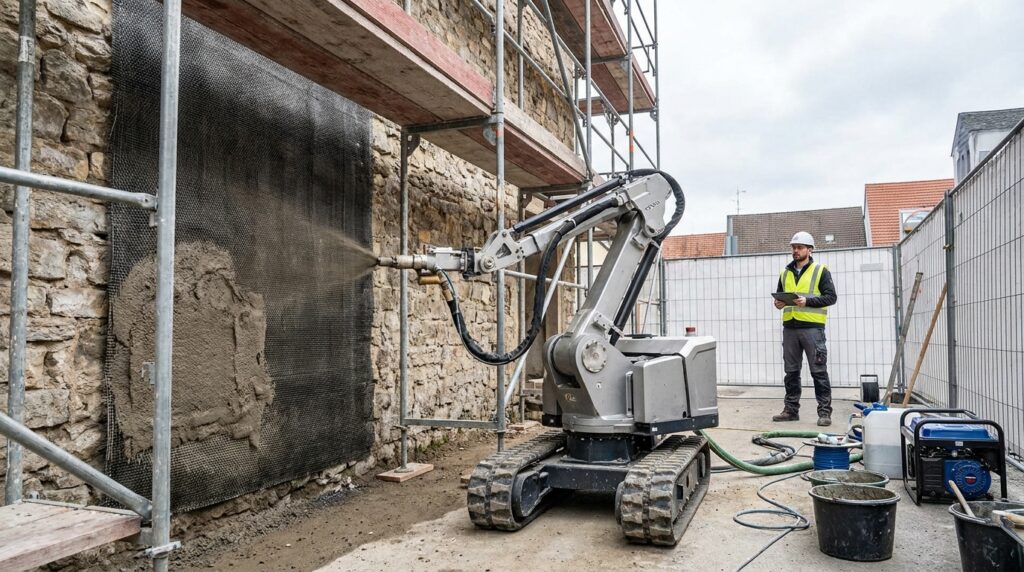
Robotiser une façade ancienne ne consiste pas à faire travailler un bras industriel devant un mur parfaitement plat. Le support est irrégulier, les joints sont creusés, les pierres changent de relief et les ouvertures interrompent sans cesse la trajectoire. C’est précisément sur ce terrain difficile que le projet RoBUILT du Centre commun de recherche de la Commission européenne teste une plateforme mobile de projection.
Le démonstrateur applique un mortier de renforcement associé à une trame textile sur des maçonneries en pierre. Le procédé, connu sous le sigle TRM pour textile reinforced mortar, vise à améliorer le comportement structurel du mur tout en conservant une matrice minérale compatible avec la rénovation. La nouveauté n’est donc pas le mortier armé lui-même, mais la tentative de cartographier, doser et appliquer ce système de façon répétable sur un support existant.
Sur le bâti ancien, l’intérêt du robot ne se mesure pas seulement en mètres carrés par heure. Il se joue dans la régularité du geste, la réduction de l’exposition des compagnons et la capacité à prouver ce qui a réellement été appliqué.
Le TRM, un renforcement qui travaille en système
Un renforcement TRM associe plusieurs couches de mortier à un textile résistant, par exemple à base de fibres de basalte, de verre, de carbone ou de fibres naturelles selon le système étudié. La trame reprend les efforts de traction que la maçonnerie supporte mal ; le mortier assure son ancrage, transmet les sollicitations et protège les fibres. L’ensemble peut être utilisé pour améliorer la réponse de murs vulnérables, notamment sous des sollicitations dans leur plan ou hors de leur plan.
Cette description simple cache une forte interdépendance. La performance ne vient ni de la maille seule, ni d’une surépaisseur de mortier. Elle dépend de la préparation du support, de la compatibilité du liant avec la maçonnerie, du taux d’humidification, de l’épaisseur de chaque passe, du positionnement du textile, des recouvrements, des ancrages et de la cure. Une trame plaquée sur des bosses ou noyée trop près de la surface ne travaille pas comme prévu.
La page publiée le 24 septembre 2026 par le Centre commun de recherche de la Commission européenne décrit une première campagne menée avec une plateforme mobile et un système automatisé de projection. Le support retenu est une maçonnerie de pierre irrégulière représentative de bâtiments existants ou historiques. Une seconde phase compare à l’échelle réelle des murs non renforcés, renforcés manuellement et renforcés par le robot.
Ce que l’essai doit réellement démontrer
- la faisabilité de la projection sur un relief non uniforme ;
- la continuité et l’épaisseur utile de la matrice ;
- la bonne intégration du textile et des recouvrements ;
- la comparaison avec une application manuelle maîtrisée ;
- l’influence du procédé sur le comportement structurel et sismique du mur.
Le JRC ne publie pas encore, sur cette page de présentation, de gain chiffré permettant de prescrire le procédé. Il faut donc parler d’une validation expérimentale en cours, pas d’une solution universellement qualifiée.
Cartographier le mur avant de commander la buse
Sur une façade neuve, la trajectoire d’un robot peut être définie depuis une géométrie connue. Sur un mur ancien, elle doit partir de l’existant réel. Un relevé 3D ou un système de perception embarqué doit repérer le plan moyen, les saillies, les creux, les tableaux de baie, les angles et les zones interdites. Le nuage de points ne sert pas seulement à éviter une collision : il devient la référence pour maintenir une distance de projection et une vitesse cohérentes.
La chaîne numérique peut alors relier chaque zone du mur à une consigne : débit, vitesse, nombre de passes, orientation de la buse et recouvrement des trajectoires. Plus le support est accidenté, plus la régulation doit être capable de corriger la distance sans créer de manque dans un creux ni de surcharge sur une pierre saillante. L’automatisation utile est donc une boucle de contrôle, et non la simple répétition d’un mouvement appris sur une surface plane.
Cette logique rejoint les enseignements de la rénovation énergétique fondée sur le scan 3D : la donnée géométrique n’a de valeur que si elle pilote une décision de fabrication ou de pose. Dans le cas du TRM, le relevé doit être relié aux paramètres de projection puis au dossier de contrôle.
Ce que le robot peut fiabiliser sur chantier
La projection de mortier expose les opérateurs au port du flexible, aux gestes répétés, aux poussières, au bruit et aux travaux en hauteur. Une plateforme mobile peut éloigner le compagnon de la zone de projection et prendre en charge les longues passes régulières. Elle ne supprime ni le balisage, ni la ventilation, ni les équipements de protection, mais elle peut réduire la durée d’exposition directe.
Le deuxième gain potentiel est la maîtrise de la matière. À condition que la rhéologie reste stable et que la pompe soit correctement calibrée, la machine peut synchroniser débit et vitesse d’avance. Une épaisseur plus homogène signifie moins de reprises, moins de surconsommation et un risque réduit de masquer un défaut sous une surcharge locale. C’est sur ce point que la réduction des déchets évoquée par le JRC devient crédible : elle doit être mesurée sur la matière préparée, appliquée, perdue au sol puis retouchée.
Le troisième intérêt est la traçabilité. Position du robot, débit, pression, vitesse, distance à la paroi et incidents de trajectoire peuvent former un journal d’application. Associées à des contrôles d’épaisseur et d’adhérence, ces données donnent au maître d’œuvre un dossier plus riche qu’une simple photo de la façade terminée.
| Étape | Apport possible du robot | Contrôle humain indispensable |
|---|---|---|
| Relevé | Cartographie du relief et calcul des trajectoires | Diagnostic du support, repérage des désordres |
| Préparation | Repérage et documentation des zones | Purge, rejointoiement, humidification, traitement des fissures |
| Application | Régularité du débit, de la distance et des passes | Gestion des rives, baies, ancrages et reprises |
| Réception | Journal des paramètres et localisation des alertes | Contrôles visuels, épaisseur, adhérence et conformité au système |
Les angles, les baies et les reprises restent le vrai test
Une démonstration sur un panneau dégagé ne résout pas les difficultés d’une façade complète. Les tableaux de fenêtre, linteaux, corniches, descentes d’eau, réseaux, fixations d’échafaudage et changements de plan créent des zones où la buse ne conserve plus son angle optimal. Or les rives et les discontinuités sont aussi des endroits déterminants pour le transfert des efforts.
Le textile ajoute une opération que la projection seule ne règle pas. Il faut le positionner dans la bonne couche, garantir les recouvrements, traiter les plis et assurer la continuité autour des ouvertures. Selon le système, des connecteurs ou ancrages peuvent être nécessaires. Une automatisation complète supposerait donc de coordonner préparation, pose de la trame, projection et finition. À court terme, le scénario le plus réaliste est probablement hybride : le robot traite les surfaces accessibles et répétitives ; le façadier prépare, équipe et termine les points singuliers.
La stabilité de la plateforme pose également question. Elle doit se positionner sur un sol ou un platelage compatible avec sa masse, résister aux réactions du flexible et conserver sa précision malgré les déplacements. Sur un échafaudage courant, l’encombrement, les charges admissibles et la coactivité doivent être vérifiés. La robotisation ne fait pas disparaître la logistique verticale ; elle peut même imposer une nouvelle conception des accès.
C’est la même leçon que pour les autres formes de robotique de chantier ciblée : la rentabilité vient rarement d’une machine capable de tout faire. Elle apparaît lorsque le procédé isole une séquence répétitive, stabilise ses entrées et organise clairement le passage de relais avec les compagnons.
Bâti ancien : la compatibilité prime sur la cadence
Avant toute projection, le mur doit être diagnostiqué. Une maçonnerie humide, chargée en sels, recouverte d’un enduit peu adhérent ou affectée par un mouvement actif ne devient pas saine parce que l’application est régulière. Les réparations préalables, la compatibilité chimique et mécanique du mortier ainsi que la gestion de la vapeur d’eau restent des choix de prescription.
Sur un édifice patrimonial, la doctrine de conservation ajoute la lisibilité, la réversibilité raisonnable et le respect des matériaux existants. Une surface irrégulière n’est pas seulement une perturbation géométrique à lisser : elle peut porter une valeur historique. Le robot doit donc être capable de suivre un projet de restauration défini, et non d’uniformiser aveuglément la façade.
Le contrôle qualité doit combiner données numériques et essais physiques. Des témoins d’application, des mesures d’épaisseur, des essais d’arrachement lorsque le protocole le permet, l’observation de la fissuration et le suivi de la cure restent nécessaires. Les paramètres enregistrés par la machine expliquent comment elle a travaillé ; ils ne démontrent pas seuls l’adhérence ni la performance finale du complexe.
Checklist avant de robotiser une façade
- caractériser la maçonnerie, les désordres, l’humidité et les revêtements en place ;
- valider le système complet : mortier, textile, recouvrements, ancrages et finition ;
- définir les tolérances d’épaisseur et les critères d’arrêt de la projection ;
- tester une zone représentative comprenant au moins un point singulier ;
- organiser accès, alimentation matière, nettoyage, protections et coactivité ;
- prévoir les contrôles physiques et la conservation du journal numérique ;
- attribuer clairement les reprises manuelles et la décision de réception.
Une plateforme de rénovation, pas un façadier autonome
RoBUILT ouvre une voie plus intéressante que la démonstration d’un robot spectaculaire. En comparant des murs grandeur nature non renforcés, traités manuellement et traités automatiquement, le projet peut relier la qualité du geste à une performance structurelle mesurée. C’est cette preuve, puis sa reproductibilité hors laboratoire, qui décidera de l’intérêt du procédé.
Le JRC envisage aussi une extension vers l’application robotisée d’une isolation thermique. Le rapprochement est logique : relevé du support, contrôle d’épaisseur, gestion de matière et traçabilité sont des briques communes. Mais le passage du renforcement à l’isolation introduira d’autres exigences, notamment les fixations, la continuité thermique, le traitement des baies, le feu et la finition.
Pour les entreprises françaises, le signal à retenir n’est donc pas l’arrivée immédiate d’un robot autonome sur tous les ravalements. C’est l’émergence d’une plateforme de rénovation pilotée par la donnée, capable de prendre en charge une tâche pénible et répétitive tout en documentant son exécution. Le façadier conserve le diagnostic, les points singuliers et la réception ; la machine apporte une régularité mesurable. Sur un patrimoine vieillissant et face au manque de main-d’œuvre qualifiée, cette répartition des rôles mérite d’être testée sérieusement.