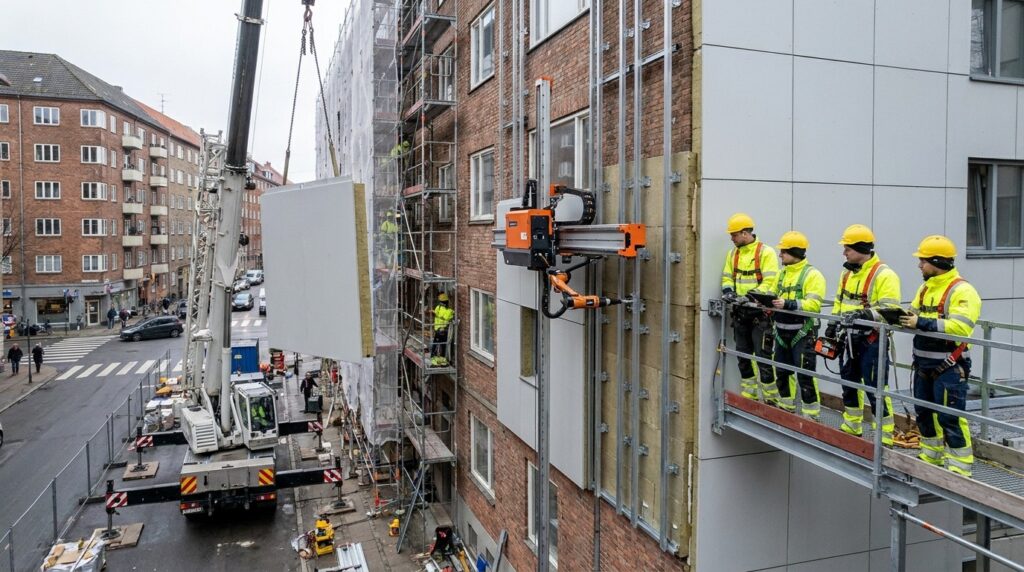
La préfabrication déplace une grande partie du travail en atelier, mais elle ne supprime pas le moment le plus délicat : raccorder des éléments lourds à un bâtiment existant, en hauteur, avec des tolérances réelles. C’est précisément ce point que vise le Railbot, un outil robotisé développé dans le cadre du projet européen FRAIMwork.
La machine n’a pas vocation à poser seule une façade complète. Elle se concentre sur un geste plus étroit : se déplacer en prenant appui sur la sous-structure de façade, puis aider à connecter et fixer celle-ci sur des ancrages déjà installés dans le bâtiment. Ce choix est instructif pour toute la filière : l’industrialisation de la rénovation ne se gagnera pas avec un robot spectaculaire, mais avec une chaîne de pose où chaque interface a été conçue pour être mesurable, répétable et sûre.
Le vrai saut industriel consiste moins à automatiser un geste existant qu’à concevoir ensemble le composant, ses ancrages, sa manutention et l’outil qui le pose.
🏗️ La pose reste le maillon fragile du hors-site
Une façade préfabriquée peut intégrer isolation, parement, menuiseries et parfois des équipements. En atelier, la géométrie, les assemblages et les contrôles sont relativement maîtrisables. Sur le bâtiment, le système rencontre au contraire des supports hors aplomb, des écarts de cote, des accès contraints, du vent, de la coactivité et une séquence de levage qui ne tolère pas l’improvisation.
Cette réalité est déjà au cœur de la rénovation par façades préfabriquées : plus le produit est abouti en sortie d’usine, plus la précision du relevé et la qualité des interfaces deviennent importantes. Un panneau parfaitement fabriqué ne compense pas un ancrage mal positionné ou un détail de réglage inaccessible.
À cela s’ajoute la pénibilité. La fixation répétée d’une ossature depuis un échafaudage ou une plateforme mobilise des opérateurs en hauteur, avec des outils, des efforts et des contrôles de position. Réduire cette exposition peut créer de la valeur même si le reste de la pose demeure manuel.
- En atelier : la répétition favorise la qualité et l’automatisation.
- Sur site : la variabilité de l’existant concentre les risques de reprise.
- À l’interface : la cote, l’ancrage, le réglage et la validation doivent fonctionner comme un seul système.
🤖 Ce que fait réellement le Railbot
Selon la présentation publiée le 4 novembre 2026 par Energiesprong, le Railbot utilise la sous-structure de façade comme guide. Il se déplace sur cette trame pour intervenir au droit des ancrages déjà fixés au bâtiment existant et assister leur connexion avec l’ossature support.
Le périmètre est volontairement limité. Le robot ne réalise ni le diagnostic initial, ni le levage du panneau, ni tous les réglages et finitions. Le projet prévoit d’ailleurs d’autres briques : un robot grimpant pour les opérations liées aux ancrages et des solutions de levage adaptées aux grands composants. La performance finale dépendra donc de l’enchaînement entre ces équipements autant que de la vitesse propre du Railbot.
Cette spécialisation est plutôt un signe de maturité. Sur chantier, un robot polyvalent doit gérer trop de géométries, d’outils et de situations dégradées. Une machine dédiée à un geste répétitif peut être plus simple à sécuriser, à qualifier et à intégrer dans un mode opératoire.
Le Railbot est encore en développement. Il n’a pas été déployé à pleine échelle sur un bâtiment démonstrateur. Les gains de cadence, de coût et de qualité restent donc à mesurer en conditions réalistes.
🧩 Concevoir la façade et son procédé de pose ensemble
L’apport le plus intéressant de FRAIMwork se trouve dans sa méthode. Le projet ne développe pas d’abord une façade avant de chercher, après coup, comment la robotiser. Il travaille simultanément sur les composants, les ancrages, le levage et la séquence d’installation. C’est une logique de conception pour l’assemblage.
Pour qu’un robot trouve, engage et fixe une interface, plusieurs paramètres doivent être explicités dès la conception :
- la position et la tolérance admissible des ancrages ;
- la continuité du rail ou de la sous-structure qui guide la machine ;
- les efforts à reprendre pendant le réglage et la fixation ;
- l’accessibilité des points de contrôle et des organes de maintenance ;
- la procédure à suivre si une cote, un support ou une fixation sort du domaine prévu ;
- la possibilité pour l’opérateur de reprendre la main sans déposer tout le système.
Cette approche rejoint un enjeu plus large de la construction modulaire : maîtriser les interfaces. L’automatisation ne pardonne pas les détails laissés à l’interprétation du poseur. Elle oblige à documenter ce que le chantier conventionnel absorbe souvent par l’expérience, le calage ou la reprise locale.
🦺 Les gains potentiels se jouent sur la sécurité et la répétabilité
Le premier bénéfice attendu concerne la réduction des tâches physiques et répétitives en hauteur. Si la machine réalise les opérations les plus exposées depuis la sous-structure, les compagnons peuvent se concentrer sur la préparation, la surveillance, le contrôle et les situations singulières. Le robot ne supprime donc pas l’équipe de façade ; il en modifie la répartition des tâches.
La répétabilité peut aussi améliorer la qualité. Une force de serrage contrôlée, une position enregistrée ou un cycle de fixation tracé offrent potentiellement une preuve plus homogène qu’une succession d’opérations manuelles. Encore faut-il que ces données soient reliées au bon ancrage, conservées dans le dossier de l’ouvrage et vérifiables lors de la réception.
Enfin, une pose plus prévisible pourrait réduire la durée d’intervention et les nuisances autour d’un bâtiment occupé. Mais ce gain ne pourra être revendiqué qu’en intégrant l’ensemble du cycle : installation du robot, calibration, déplacement, alimentation, changement d’outil, gestion des défauts, maintenance et repli. Une cadence instantanée ne dit rien du nombre d’heures réellement productives sur une journée.
📐 Cinq preuves à exiger avant un chantier pilote
Le passage au démonstrateur grandeur réelle sera décisif. Comme pour toute innovation BTP testée à l’échelle 1, le protocole devra mettre la machine face aux défauts courants de l’existant, et pas seulement à une façade parfaitement préparée.
- Tolérances absorbables : mesurer les écarts de position, de planéité et d’alignement acceptés sans reprise manuelle.
- Qualité de fixation : contrôler le serrage, le positionnement, la conformité et la traçabilité de chaque point.
- Sécurité en mode dégradé : tester arrêt d’urgence, perte d’alimentation, obstacle, défaut d’ancrage et reprise après incident.
- Productivité nette : comparer une journée complète à la méthode de référence, temps de réglage et d’attente compris.
- Ergonomie réelle : vérifier que la pénibilité n’est pas simplement déplacée vers la manutention, le chargement ou le dépannage du robot.
Il faudra également examiner les moyens d’accès encore nécessaires. Si le Railbot évite certains gestes depuis l’échafaudage mais impose une plateforme continue pour son installation ou sa surveillance, le bilan économique et sécuritaire change. La bonne comparaison porte sur le système de pose complet, pas sur la machine isolée.
🇫🇷 Ce que les façadiers français peuvent préparer
Le Railbot n’est pas encore un équipement à prescrire dans un marché de travaux. Il peut toutefois influencer dès maintenant la façon de préparer les opérations industrialisées. Les industriels ont intérêt à définir des interfaces standardisées et contrôlables. Les bureaux d’études doivent rendre explicites les tolérances de l’existant. Les entreprises de pose doivent décrire les scénarios de rattrapage au lieu de compter sur un ajustement improvisé en hauteur.
Les opérations françaises les plus favorables seront probablement les patrimoines répétitifs : logements collectifs, résidences, bâtiments scolaires ou tertiaires possédant des trames proches. L’effet de série peut alors amortir le relevé, la préparation numérique, l’outillage et la formation. À l’inverse, un petit bâtiment très irrégulier laissera moins de cycles au robot pour compenser sa logistique.
Trois questions permettent déjà d’évaluer la compatibilité d’un projet :
- le relevé de l’existant est-il assez fiable pour positionner les ancrages et fabriquer l’ossature ?
- les détails de façade sont-ils accessibles, répétitifs et contrôlables ?
- la séquence de levage, de fixation et de finition a-t-elle été conçue comme un flux continu ?
La robotisation ciblée proposée par FRAIMwork évite le fantasme du chantier sans ouvriers. Elle pose une question plus utile : quels gestes gagnent réellement à être confiés à une machine, et comment redessiner le système constructif pour qu’elle puisse les exécuter proprement ?
Si les futurs essais confirment la sécurité, la répétabilité et une productivité nette, le Railbot pourrait combler l’un des angles morts de la rénovation hors-site. La façade ne serait plus seulement préfabriquée : sa pose commencerait, elle aussi, à devenir un procédé industriel documenté.