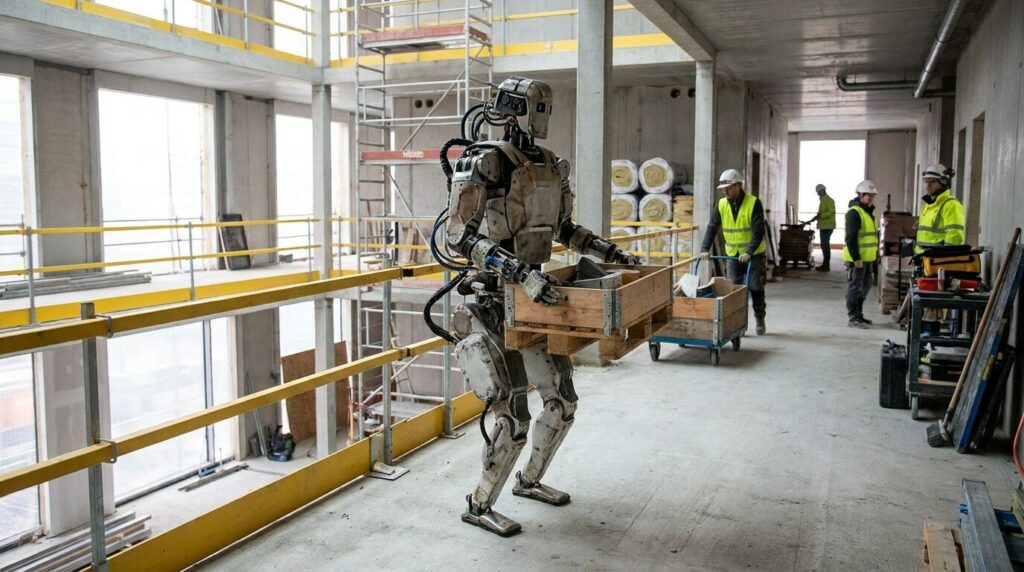
Le robot humanoïde de chantier va devoir quitter la scène de démonstration pour affronter le sol irrégulier, la poussière et la coactivité. Le groupe japonais Shimizu a annoncé une collaboration avec la start-up californienne Noble Machines autour de sa plateforme MOBY. Le programme prévoit des simulations à partir de données BIM/CIM avant la fin de 2026, puis des essais avec des machines physiques sur de vrais chantiers au printemps 2027.
Les premières tâches visées sont volontairement simples à décrire : transporter des matériaux et des équipements, se déplacer sur le site et effectuer des rondes. Mais leur réalisation fiable est tout sauf simple. Entre une vidéo contrôlée et une journée de production, il faut prouver la stabilité sous charge, la détection des personnes, la capacité à s’arrêter en sécurité, l’autonomie énergétique et l’intégration au planning.
Le bon indicateur ne sera pas le nombre de gestes que le robot sait montrer, mais le nombre de missions utiles qu’il accomplit sans créer de risque ni désorganiser les équipes.
Pourquoi l’humanoïde revient dans le débat chantier
Les robots les plus crédibles dans le BTP restent aujourd’hui spécialisés : implantation, perçage, manutention sur un flux répétitif, inspection ou automatisation d’un engin. Leur avantage est clair : une architecture conçue autour d’une tâche précise, dans un périmètre relativement maîtrisé.
L’humanoïde poursuit une autre logique. Deux bras, deux jambes et une enveloppe proche de celle d’un opérateur doivent lui permettre d’utiliser un environnement pensé pour l’être humain : portes, escaliers, passerelles, outils, rayonnages et chariots. En théorie, l’entreprise adapte moins le bâtiment à la machine. En pratique, cette polyvalence augmente fortement le nombre de situations à maîtriser.
Le contexte japonais explique l’intérêt. L’université Waseda souligne la contraction rapide de la population active et une pénurie particulièrement marquée dans le bâtiment. Cette pression pousse les grands constructeurs à chercher des moyens de retirer aux équipes les tâches pénibles, répétitives ou dangereuses. Elle ne prouve pas encore la rentabilité de l’humanoïde, mais elle justifie des essais structurés.
Bati-Mag a déjà analysé l’approche japonaise de la robotique de chantier. Le programme Shimizu-Noble Machines apporte un cran supplémentaire : il ne s’agit plus seulement de juxtaposer des machines spécialisées, mais d’évaluer une plateforme générale dans un environnement réel.
Ce que Shimizu et Noble Machines vont réellement tester
Le communiqué de Shimizu fixe une séquence en deux temps. Le constructeur japonais fournit sa connaissance des méthodes, des risques et des contraintes de chantier. Noble Machines développe le robot, son système de contrôle et ses applications. Les partenaires commenceront par reproduire des situations de travail dans un environnement virtuel alimenté par les données BIM/CIM du projet.
Le passage au chantier n’est annoncé qu’ensuite, au printemps 2027. Trois familles de missions sont citées :
- manutention : prendre, porter ou déplacer des matériaux et de petits équipements ;
- mobilité : rejoindre une zone de travail au milieu des obstacles et des circulations ;
- inspection : parcourir un itinéraire et collecter des images ou des informations.
Le calendrier, le nombre de machines et les chantiers concernés ne sont pas encore détaillés. Il faut donc parler de programme de développement, pas de déploiement industriel. Le communiqué officiel de Shimizu promet des essais, sans publier à ce stade de seuil de productivité, de disponibilité ou de sécurité.
Les caractéristiques relayées pour MOBY — environ 23 kg de charge utile, cinq heures de batterie et 0,8 m/s — sont des données constructeur. Elles donnent un ordre de grandeur, mais elles ne disent ni combien de cycles sont possibles avec une charge réelle, ni comment la machine se comporte sur un sol dégradé, ni quelle part de la journée exige une intervention humaine.
Le BIM devient un terrain d’entraînement, pas seulement une maquette
L’usage du BIM/CIM est l’un des aspects les plus intéressants du programme. Une maquette peut fournir au robot la géométrie attendue, la localisation des zones, les cheminements possibles et certaines contraintes de phase. La simulation permet alors de multiplier les scénarios sans exposer une équipe ou une machine coûteuse.
Elle peut notamment servir à tester :
- la largeur des passages avec une charge tenue à deux mains ;
- les changements de niveau, pentes et franchissements ;
- les zones interdites et les distances de sécurité ;
- la position des stocks, points de recharge et aires de dépose ;
- les conséquences d’un obstacle inattendu ou d’une perte de communication.
Mais une maquette de conception n’est pas automatiquement une carte exploitable par un robot. Le chantier évolue chaque jour : palettes déplacées, garde-corps temporaires, réservations ouvertes, éclairage variable et cheminements modifiés. La valeur viendra donc de la capacité à recoller le modèle à l’état réel, par scans, caméras, remontées terrain et mise à jour des phases.
Autrement dit, le BIM peut accélérer l’apprentissage, mais il ne supprime pas l’aléa. Le test décisif sera le transfert entre simulation et réalité : combien de scénarios appris virtuellement restent valables lorsque le sol glisse, que la charge se déforme ou qu’un compagnon traverse la trajectoire ?
Sécurité : cinq verrous avant toute coactivité
Un robot mobile et puissant ne peut pas être ajouté au plan d’installation comme un simple chariot. Sa présence modifie les circulations, les zones d’exclusion, la supervision et la réponse aux incidents. Cinq verrous devront être documentés.
- La stabilité sous charge. Porter une pièce décale le centre de gravité ; une prise imparfaite, un choc ou une pente peuvent provoquer une chute du robot ou de l’objet.
- La perception des personnes. Le système doit identifier un opérateur partiellement masqué, un geste imprévu ou une personne accroupie, y compris dans la poussière et les contre-jours.
- La mise en sécurité. Arrêt d’urgence, limitation de vitesse et de force, état sûr en cas de panne et procédure de récupération doivent rester compréhensibles par les équipes.
- La supervision. Il faut savoir qui autorise une mission, qui surveille plusieurs robots et qui reprend la main lorsque l’autonomie atteint sa limite.
- La responsabilité. Une instruction erronée, un modèle obsolète ou une mauvaise préparation de zone peut impliquer l’entreprise, l’intégrateur, le fabricant ou l’opérateur.
Le sujet ne se réduit donc pas à la conformité d’une machine. Il touche l’analyse de risques, les modes opératoires, la formation et les responsabilités contractuelles. Les recherches présentées par l’université Waseda sur la physical AI dans la construction confirment d’ailleurs que localisation en environnement sans GPS et analyse de sécurité des échafaudages font partie des briques encore travaillées.
Les indicateurs qui sépareront l’essai utile de la démonstration
Une évaluation crédible devra comparer le robot à l’organisation actuelle, sur une tâche précisément bornée. Une vidéo de manutention réussie ne mesure ni les attentes, ni les reprises, ni les temps de recharge. Le protocole devrait au minimum suivre les indicateurs suivants.
Tableau de bord d’un essai chantier
- Taux de réussite : missions terminées sans aide humaine.
- Disponibilité : temps réellement productif rapporté au temps planifié.
- Interventions : nombre, durée et cause des reprises en téléopération.
- Performance : cycles par heure, distance utile et charge déplacée.
- Sécurité : arrêts préventifs, quasi-accidents, pertes de charge et intrusions en zone.
- Énergie : autonomie réelle, recharge et impact sur l’organisation des postes.
- Qualité : dommages aux matériaux, précision de dépose et erreurs de destination.
- Coût complet : machine, intégration, supervision, maintenance et préparation du chantier.
Le ratio le plus révélateur pourrait être le temps humain mobilisé par heure robotisée. Si une machine annoncée autonome exige un opérateur permanent, un technicien et une zone entièrement neutralisée, son intérêt économique s’effondre. À l’inverse, une autonomie partielle peut être utile si une personne supervise plusieurs équipements et n’intervient que sur des exceptions.
Cette exigence rejoint notre analyse de la robotique de chantier centrée sur des usages ciblés : mieux vaut une mission étroite, mesurable et répétable qu’une promesse générale d’automatisation.
Où un humanoïde pourrait-il être pertinent en France ?
Les premiers cas français plausibles ne seront probablement pas les chantiers les plus chaotiques. Ils se trouveront là où le flux est fréquent, la charge compatible avec la machine et l’environnement suffisamment préparé : logistique intérieure d’une grande opération, alimentation de postes en préfabrication, ronde hors horaires de production ou transfert de consommables entre un magasin et une zone de travail.
Le format humanoïde devra toutefois battre des solutions plus simples. Sur un itinéraire stable, un robot mobile à roues porte généralement davantage avec une mécanique moins complexe. Pour un levage, un manipulateur fixe ou un équipement spécialisé peut offrir plus de précision. Les jambes et les bras ne deviennent un avantage que si le chantier impose réellement escaliers, franchissements, manipulation d’objets variés et adaptation fréquente.
Le retour d’expérience japonais sera donc utile à condition de publier aussi les échecs : situations refusées, incidents, interventions humaines et changements d’organisation nécessaires. La synthèse technique de HuRoC rappelle à juste titre que les démonstrations en salon ne valent pas usage industriel.
Le printemps 2027 doit ouvrir une phase de preuve
Le programme Shimizu-Noble Machines est un signal sérieux parce qu’il relie un fabricant de robots à un grand constructeur capable d’apporter des données, des situations de travail et des chantiers. Il reste néanmoins au début du chemin. Aucune donnée publique ne démontre encore une production régulière de MOBY au milieu des compagnons.
La question n’est pas de savoir si un humanoïde peut porter une planche devant une caméra. Elle est de vérifier s’il peut répéter une mission pendant plusieurs heures, reconnaître ses limites, s’arrêter sans danger et produire un gain supérieur à son coût d’intégration. Le chantier de 2027 devra transformer une capacité technique en preuve métier.